李飞飞:世界模型的功能分类法
Fei-Fei Li(@drfeifei)2140 字 (约 9 分钟)
92
李飞飞提出世界模型的功能分类法,将其划分为渲染器、模拟器等类型,并基于POMDP框架澄清了当前AI领域对“世界模型”概念的混淆,强调空间智能需依赖对时空物理结构的统计学习而非仅文本推理。
入选理由:世界模型本质是POMDP循环的投影,分为渲染器(输出像素)与模拟器(输出状态)两类。
精选推文#世界模型#空间智能#POMDP#李飞飞#AI分类法英文
公司
也叫:theworldlabs
AI空间智能技术公司,被AMD收购。
最近变化
2026-09-29 · AMD收购World Labs金额达82亿美元,强化AI空间智能布局。
World Labs 被反复提及时,通常意味着它正在影响产品路线、开发者工作流或 AI 产业判断。这个页面把分散材料合并成一个可持续更新的观察入口。
已收录 26 篇与「World Labs」相关的 AI 资讯和分析。
李飞飞提出世界模型的功能分类法,将其划分为渲染器、模拟器等类型,并基于POMDP框架澄清了当前AI领域对“世界模型”概念的混淆,强调空间智能需依赖对时空物理结构的统计学习而非仅文本推理。
入选理由:世界模型本质是POMDP循环的投影,分为渲染器(输出像素)与模拟器(输出状态)两类。
VAST完成近2亿美元融资并披露Project Eden世界模型路线,首创状态推演与视觉渲染解耦架构,支持多人持久化交互、模块化复用和线性算力扩展,为AI原生沙盒与具身智能仿真提供底层基础设施。
入选理由:VAST获近2亿美元A+/A++轮融资,投资方包括渶策资本、国寿长三角科创基金及荣耀、上汽等产业资本。
AMD以82亿美元收购World Labs,其Atlas模型通过结合生成模型与多视图几何解决稀疏重建问题,影响机器人、设计等领域。
入选理由:AMD收购World Labs金额达82亿美元,强化AI空间智能布局。
NVIDIA Atlas模型通过32张图像实现空间场景重建与实时交互,展示多模态世界模型的突破性应用。
入选理由:Atlas模型可从32张静态图像生成实时可交互的3D空间场景
世界模型Atlas可能成为跨行业视觉和物理智能的通用层,推动从游戏到机器人技术的变革。
入选理由:Atlas世界模型能通过图像重建真实环境,用于机器人'真实-模拟-真实'应用
World Labs发布Atlas模型,实现多模态世界建模与机器人real2sim应用。
入选理由:Atlas支持像素级相机控制和3D重建,是首个多模态世界模型。
Atlas模型通过新视角预测推动空间智能发展,结合多模态架构和生成能力,降低数据成本并拓展应用。
入选理由:Atlas用三张手机视频重构场景,替代传统数百张重建素材
Atlas模型通过‘新视角预测’技术,将生成和3D重建结合,推动空间智能发展,但受限于真实世界训练数据。
入选理由:Atlas模型利用‘新视角预测’技术,结合生成与3D重建,提升空间智能。
世界模型将推动空间AI突破语言能力边界,World Labs的Marble系统已实现图像到可导航3D世界的生成,但技术路线和评估体系仍待探索。
入选理由:Marble系统可通过图像生成可交互的3D环境,支持导航功能
空间智能与机器人技术融合将重塑AI未来,World Labs收购SceniX推动物理世界理解突破。
入选理由:World Labs收购SceniX整合空间智能团队,聚焦物理世界理解难题
VAST 通过拆分世界状态与视觉渲染,打造全球首个可独立维护、支持多人交互的确定性世界模型 Project Eden,突破传统视频生成与静态3D重建的瓶颈,为通用AI构建动态底层世界。
入选理由:VAST 推出 Project Eden,是首个支持独立维护世界状态的世界模型,实现多人并发交互与持久化环境。
具脑磐石提出基于认知科学的机器人“认知世界模型”,旨在实现更高层次的具身智能,并已完成亿元级融资。
入选理由:具脑磐石提出五层世界模型架构,其中第五层主动推理最接近人类智能本质。
世界模型(World Model)被过度使用,其实际包含三种类型:渲染器、规划器和模拟器,各有不同功能。
入选理由:世界模型分为三种:渲染器、规划器和模拟器。
World Labs推出Atlas多模态世界模型,强调物理世界建模与语言模型的根本差异,但技术细节和工程实践价值有限。
入选理由:Atlas是首个支持像素级相机控制的3D世界模型生成系统
Fei-Fei Li介绍SceniX与World Labs合作开发R2S2R引擎,通过模拟器加速机器人训练。
入选理由:R2S2R引擎可使机器人开发摆脱硬件限制,降低训练成本
Atlas是首个能生成图像和视频帧并进行3D重建的多模态世界模型,但缺乏技术细节和论证。
入选理由:Atlas模型声称支持像素级相机控制和3D重建
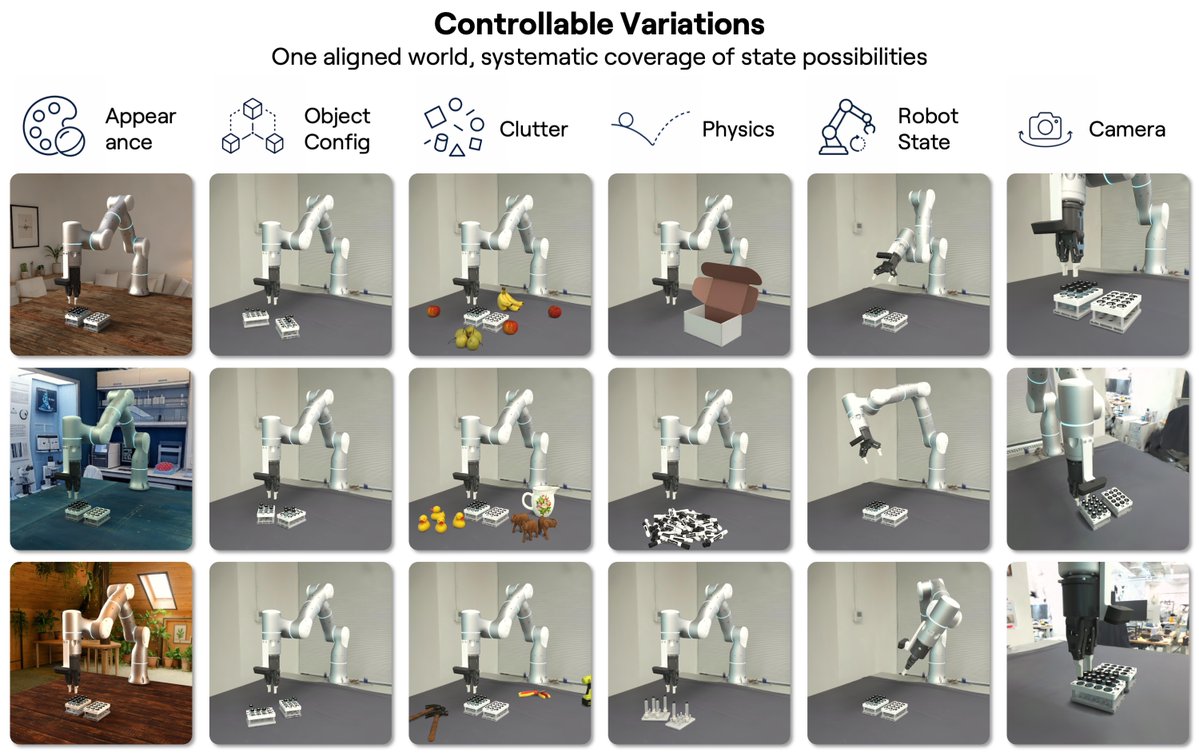
生成式世界模型构建的R2S2R模拟引擎可将物理任务转化为可控虚拟环境,加速机器人训练并降低试错成本。
入选理由:R2S2R引擎通过生成式模型实现物理任务到虚拟环境的转换
文章探讨了sim-to-real对齐模拟在机器人训练中的应用,但信息密度较低,缺乏具体技术细节。
入选理由:Sim-to-real对齐模拟使虚拟与物理世界的失败行为一致
AI应改变教育方式,强调人类资本的重要性,并推动教育系统改革。
入选理由:AI必须改变K-16教育体系,以适应技术发展。
Atlas是首个支持多模态生成和3D重建的世界模型,但缺乏基准评估其能力。
入选理由:Atlas模型可生成图像/视频并实现像素级相机控制
推文宣布SceniX加入World Labs,但未提供技术细节或工程价值。
入选理由:推文宣布SceniX加入World Labs,但未提供技术细节或工程价值
推文内容过于简略,未提供技术细节或工程实践价值,不适合作为技术文章阅读。
入选理由:社交媒体动态缺乏技术深度和架构细节
推文宣布Atlas实现实时运行,但未提供技术细节,信息密度低。
入选理由:Atlas项目宣称支持实时运行
文章信息密度不足,未详细说明R2S2R技术细节,仅提及项目愿景和初步成果。
入选理由:R2S2R项目旨在将物理世界转化为保留动态特性的模拟环境
Fei-Fei Li宣布SceniX加入World Labs,推动空间智能发展,团队在高保真模拟中训练机器人并实现实际部署。
入选理由:SceniX与World Labs合作加速空间智能研发
与「World Labs」经常一起出现的 AI 术语。
💡 想追踪「World Labs」的长期趋势?去 实体雷达 · World Labs 查看详细分析和跨材料问答。